InstinctFlash 宣称最高加速33.78倍,机器人推理要拆开精度与步数看
InstinctFlash 项目仓库公布机器人模型服务运行时与测量结果。其最高33.78倍加速标题包含 LingBot-VA 采样安排从25V/50A降至2V/4A;在相同步数的 FP8 比较行中,对应倍数分别为5.36和4.51。
作者:林岚|OC 开发者生态编辑
InstinctFlash 项目仓库公布机器人模型服务运行时与测量结果。其最高33.78倍加速标题包含 LingBot-VA 采样安排从25V/50A降至2V/4A;在相同步数的 FP8 比较行中,对应倍数分别为5.36和4.51。
一句话结论:实现加速、数值精度变化和减少计算步骤会同时影响结果,不能把组合收益当成纯粹的运行时优化。
项目明确区分默认的原生精度路径与显式启用的 FP8、数值变化和采样设置,并提供复现说明。这样的拆分使读者能够追问:究竟少做了多少计算,剩下的计算又跑快了多少。
不过,延迟降低与机器人完成任务的质量仍是两类证据。项目报告在其测试中没有观察到任务性能下降,也不能自动覆盖用户自己的微调权重、摄像头输入和控制节奏。
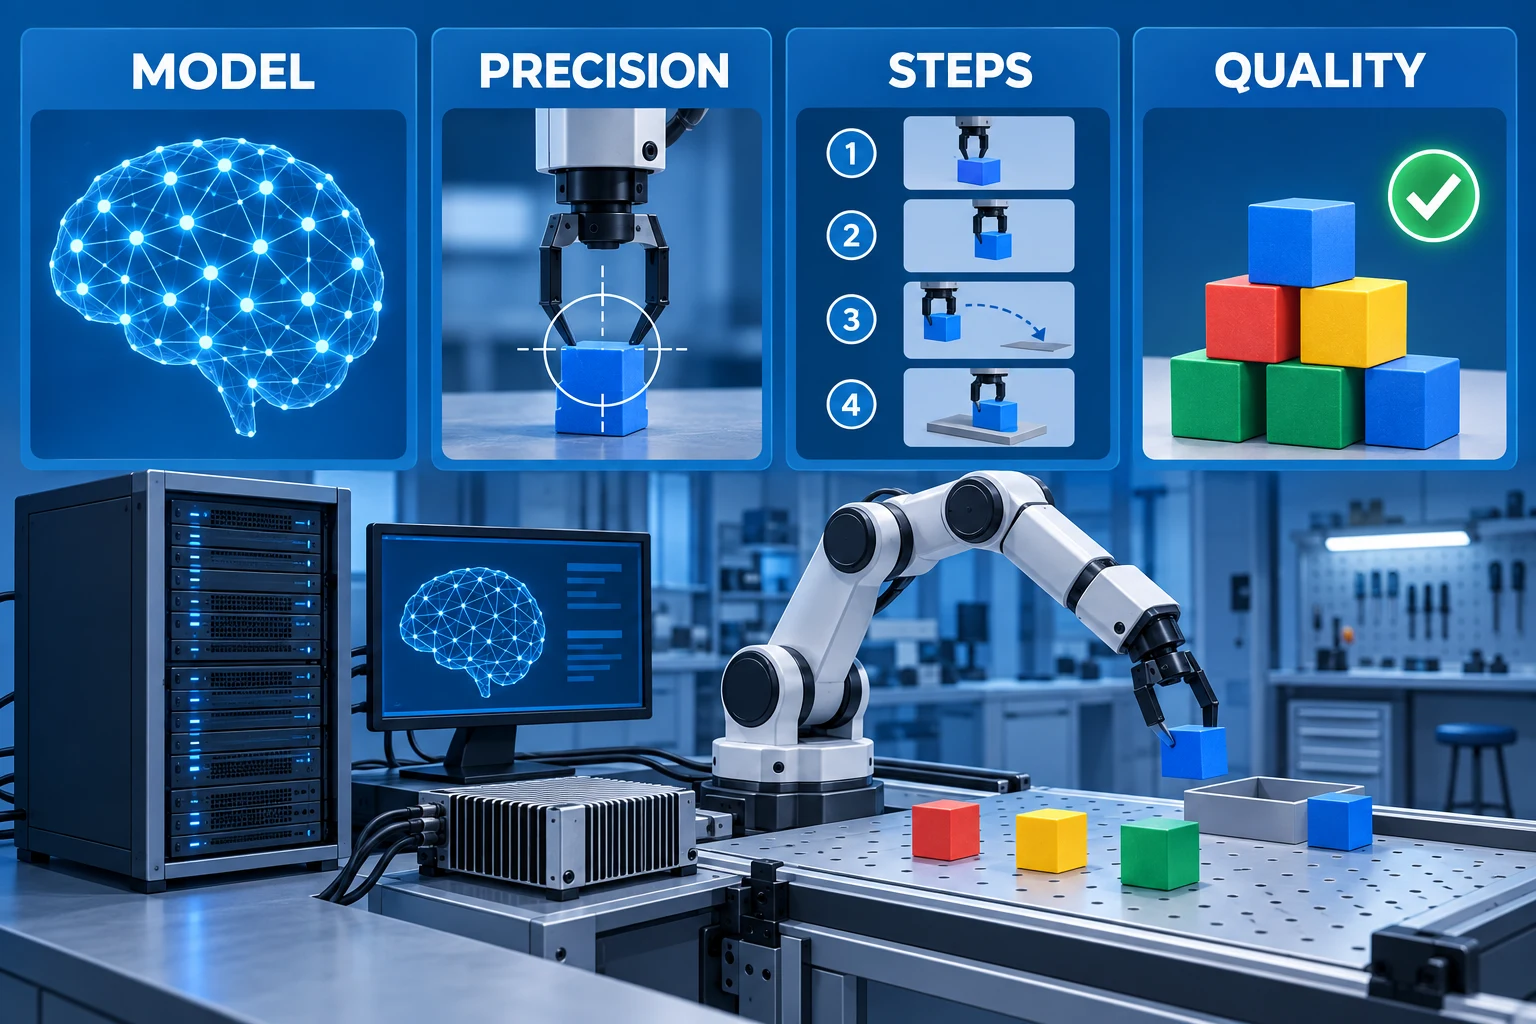
OC 认为,机器人部署应把推理测量和闭环测试接在一起。一次预测更快,可能让控制更及时;但若动作质量或稳定性改变,单看毫秒数无法判断系统是否更好。真实设备中的通信、传感和执行开销,也会改变端到端收益。
比较时最好固定模型权重、输入、步数和精度,再一次只改变一种优化。随后使用实际任务重复验证,而不是以一次演示成功代替质量证据。不同硬件的结果也应单独保存,避免把某台设备的最优配置照搬到另一台。
关键事实
- 证据主体:项目自行发布的硬件、运行配置与推理测量。
- 关键口径:33.78倍包含采样步数减少,不是同工作量的单项实现提升。
- 验证边界:延迟、动作一致性与任务成功率应分别记录。
OC 判断
公开拆开加速来源,比一个更大的倍数更有工程价值。机器人运行时最终要满足控制预算,同时保住任务质量;缺少其中任何一项,速度都不足以支撑部署决定。
为什么重要
- 对机器人团队:以自己的权重和控制周期重测完整链路。
- 对评测读者:先检查精度与步数是否相同,再比较加速倍数。

评论
围绕这篇文章补充信息、提出问题或分享观察。